随着机器人手术系统的不断普及,机器人辅助根治性膀胱切除(RARC)逐渐取代开放手术方式成为膀胱癌重要的治疗手段。2018年发表在Lancet的一项多中心随机对照研究(RAZOR研究)比较了机器人手术和开放手术在膀胱癌肿瘤控制方面的疗效差异,结果显示两者在肿瘤控制方面效果一致。近来多个荟萃分析研究显示,RARC在术中出血量、输血率、围手术期总体并发症、术后住院时间等方面具有明显优势。此外,RARC提高了手术的可视化功能,更加符合人体工程学,在提高手术精细程度的基础上,还可以显著减轻长时间手术对术者身体的损害。总的来说,机器人手术系统将膀胱癌的手术治疗带到了一个新的高度;在使患者获益的同时,也保护了术者的健康。
目前保留性神经技术的要点是保留海绵体的神经血管束结构(Nerve vascular bundle,NVB)。根据Schlegel和Walsh提出的理论,阴茎海绵体神经源于盆丛,沿直肠侧壁下行至前列腺包膜后外侧,与血管形成神经血管束,穿于前列腺包膜和盆筋膜之间,在前列腺尖部水平上行至膜部尿道两侧3、9点方向,于尿道外后侧穿过尿生殖膈。部分人在前列腺的侧面形成神经丛,呈网络状分布于膀胱颈侧方、平行前列腺近端侧壁筋膜外,和精囊表面形成“笼状结构”。NVB经过前列腺的部分位于前列腺筋膜和腺体之间,可看成独立的神经筋膜层的结构,所以解剖分离可以紧贴精囊或者前列腺,尽可能行“筋膜内”手术。虽然开放时代人们已开始尝试保留这一结构,然而由于手术技术的局限,勃起功能障碍的发生率仍高达80%。
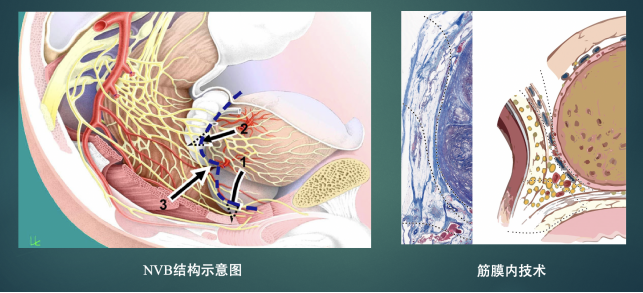
机器人手术系统精准灵活、止血迅速、解剖清晰的特点,可为准确解剖及保护血管神经束提供最有利的条件。2003年Vatikutti 机器人中心的Mani Menon教授首次报道了机器人辅助下的保留神经的根治性膀胱切除术(nsRARC),认为达芬奇机器人辅助腹腔镜系统具备清晰的三维立体空间视觉及机械臂独特的灵巧精准操作,可以明显提高全膀胱切除术的安全性及肿瘤清除率,同时也为保留性神经提供更有力的保障。据瑞典卡罗林斯卡学院的经验,nsRARC术后1年63%的患者可以恢复勃起功能(部分患者服用PDE5抑制剂)。Haberman K的另一项研究也显示,nsRARC术后45%的患者可以恢复足以完成性交的勃起功能。由此可见,相较开放手术,机器人手术在神经血管束的保护方面具有更大的优势。
在进行保留神经手术操时,应尽量做到以下几点:
①解剖神经血管束时避免使用能量,尽量使用Hem-o-lock,钛夹,无热量切割和钝性分离。
②从膀胱前列腺交界部腹侧相对无神经区进入向两侧分离前列腺膀胱交角,然后向下利用筋膜内技术从前方高位分离出两侧前列腺筋膜,将膀胱颈及前列腺“剜除”。在两侧血管神经束分离完成之前尽量不要牵拉前列腺。
③nsRARC手术中另一个需要重点保留的结构是耻骨膀胱复合体。该结构包括耻骨前列腺韧带、DVC及笼状性神经末梢。既往开放及普通腹腔镜手术多予缝扎切断,血管神经损伤大,妨碍了阴茎血液的回流,不利于性功能的恢复,也会引起静脉漏的形成,RARC过程中最大限度保留耻骨后复合体和血管神经束,极有利于术后性功能的恢复。
④术中要注意保护副阴部动脉(APA),该血管主供阴茎血供,部分患者位于前列腺侧方,与前列腺筋膜粘连,术中易损伤导致出血。APA对阴茎勃起至关重要,术中对APA的保护极有助于ED的恢复和缩短恢复时间。
为了尽量保护好精囊周围的神经,有些中心还会采取保留精囊的手术方法。由于nsRARC通常采用筋膜内切除的方式,所有患者术前仍需常规筛查PSA排除前列腺癌可能。
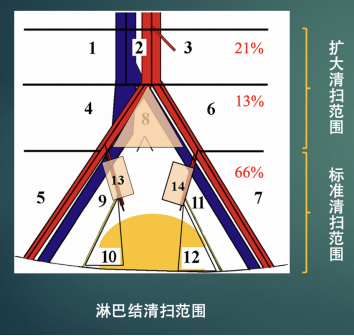
区域淋巴结清扫是根治性膀胱切除的重要组成部分。目前,膀胱癌淋巴结清扫的范围仍存在争议,常规清扫范围为盆腔淋巴结,也有中心建议将范围扩大至双侧髂总及骶前淋巴结,甚至还可以包括下段的主动脉/腔静脉旁淋巴结。理论上,清扫范围的扩大可以提高阳性淋巴结的获取。大量回顾性研究证据表明,扩大淋巴结清扫可以保证病理分期的准确性,更好地识别患者进行辅助化疗,可能清除潜在的微转移病灶,以提高生存率。足够的淋巴结获取量被认为是RC术后预后相对良好的因素之一。最近一项前瞻性临床研究(LEA AUO AB 25/02 )显示,扩大淋巴结清扫和标准清扫相比,除淋巴囊肿外,其他严重并发症的发生率无明显差异。由于手术机器人为3D视野,可视化程度更高,且更容易在骨盆深部区域进行操作,因此RARC适合用于扩大淋巴结清扫,且能够获取更多的淋巴结。
我们在进行RARC过程中,一般尽量采用扩大淋巴节清扫。大部分患者清扫范围达到主动脉分叉水平,对于一些极高危的患者我们会将清扫水平上升至肠系膜下动脉水平。我们将清扫范围分为5个区域(左、右盆腔,左、右髂总及以上和骶前),尽量做到enBloc清扫。在清扫时要密切注意避免损伤一些重要结构:如清扫右侧髂总时小心损伤右侧髂总静脉和腔静脉,清扫骶前淋巴结时要注意左侧髂总静脉,清扫闭孔淋巴结时要注意保护闭孔神经。
基于机器人手术的完全尿流改道可以进一步降低手术的并发症
膀胱癌根治术后严重并发症的发生主要和尿流改道相关。因此,尿流改道方式的选择需综合考虑患者年龄、共病状态、心肺功能、认知状态以及社会支持和个人偏向等多重因素。其中原位新膀胱术更符合人体正常的生理结构,具有更高的术后生活质量,因此是最为理想的尿流改道方式;但这一手术方式对患者选择要求较高,一般需要患者年轻、一般情况良好,且具有良好的依从性。但是原位新膀胱技术涉及系统多,肠道损失较长,因此术后并发症发生率较其他尿流改道方式更高。随着腔内手术器械和机器人手术系统的发展,完全体内原位新膀胱技术也越来越多的被各大医疗中心所运用。研究显示,相比开放尿流改道,完全体内尿流改道可以显著降低手术的并发症,尤其是胃肠道并发症和尿路感染,从而极大的促进患者术后的恢复。同时保留神经技术,也可以显著促进新膀胱的尿控。
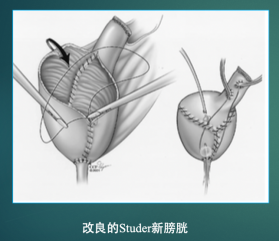
目前原位新膀胱的构建方式多样,常用的有“U”形膀胱,“W”形膀胱,Studer膀胱,T-pouch等。原位新膀胱的构建一般要符合以下原则:肠管去管化,形状尽量接近球形,保持低充盈压;容量适中,采用回肠宽度约40cm;输尿管吻合口避免狭窄,减少返流。本中心采用的新膀胱构建方式为改良的Studer 膀胱,这一新膀胱外形似倒置的锥形,可以保证足够的膀胱容量。同时该新膀胱保留了近端约10cm左右的肠管用于输尿管吻合,一方面可以减少输尿管吻合的张力,保证输尿管血供;同时还具有一定的抗返流作用。新膀胱尿道的吻合是新膀胱构建过程中的最大难点,因此在决定行新膀胱手术前一定要想办法减轻新膀胱与尿道的吻合张力。一些矮胖或者肠管存在粘连的患者肠管系膜张力较大,可以通过体位改变、离断系膜表面腹膜、将肠管后壁和尿道后壁作减张缝合等方式减少吻合张力。同时保留前列腺尖部从而保证足够的尿道长度,加上倒刺线的应用,也可以进一步协助吻合的成功。
总的来说,根治性膀胱切除术是一个系统工程,涉及尿路消化道两个系统,不光是肿瘤的切除还包括尿路的重建,任何一个环节的问题都可能带来灾难性的后果。我们依托机器人手术平台,结合最新的外科学理念,对这一手术的各个环节做了优化,期望在控制肿瘤的同时力求给患者带来更好的生活质量。关于这一手术的具体疗效,仍有待长期的随访和更多的病例累积,希望今后能就此话题和全国广大的同行作进一步的交流。