手术机器人发展史和展望
来源:《泌尿外科杂志(电子版)》2023 年第1期
通讯作者简介
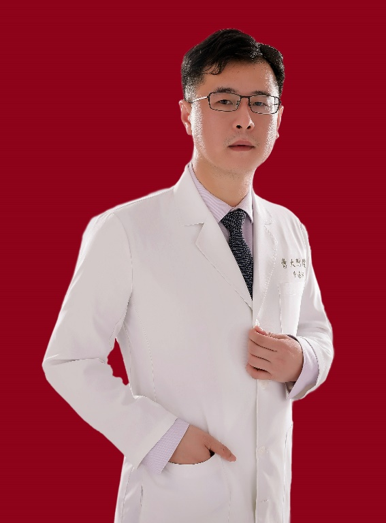
牛海涛
教授,主任医师
外科学、机械工程学博士研究生导师,青岛大学第一临床医学院院长、青岛大学附属医院副院长、泌尿外科中心主任。山东省泰山学者,青岛市拔尖人才。
主要学术兼职:中华医学会泌尿外科学分会青年委员会委员、山东省医学会泌尿外科学分会副主任委员。
专业特长:以微创手术为核心的泌尿系统恶性肿瘤精准治疗;远程泌尿外科微创手术;
科研业绩:承担国家自然基金项目5项,省级课题3项,发表高水平论文50余篇,获山东省科学技术进步奖二等奖1项,三等奖2项。
腹腔镜手术较传统开放手术而言实现了手术的微创化及操作的精细化,但传统腹腔镜手术依然存在部分不足,如术中视野不清晰、缺乏图像立体感、手术器械活动范围受限、主刀医生与助手配合不一致等。手术机器人系统作为高度集成化高端医疗设备,可在狭小空间内实现精细化手术操作,既能满足人体工程学要求缓解术者疲劳,又可保持操作稳定精准提升手术安全,同时降低患者术中创伤、促进术后康复,符合手术微创化要求[1]。
目前手术机器人领域发展迅速,既往研究大多针对特定疾病或学科展开综述,缺乏对整体手术机器人应用的概括与对比,笔者针对手术机器人的国内外发展历程及在不同学科中的典型应用做此综述,以期促进手术机器人领域的进一步发展。
01 手术机器人发展史
1985年,Kwoh等[2]首次将Unimation PUMA 200工业机器人应用于脑肿瘤组织活检,有效避免了操作人员手部抖动,提高了操作的精准度。自此,手术机器人相关技术迅速发展。
1994年,伊索(AESOP)声控机器人系统被设计推出,其可根据主刀医生指示控制内镜方向与视角,减少医生手部疲劳,并成为第一个被美国食品和药品管理局(Food and Drug Administration,FDA)批准用于临床的手术机器人,有效解决了主刀医生与助手配合不协调的困扰。
1998年,Computer Motion公司研发成功宙斯(ZEUS)手术机器人系统,于次年获得欧洲市场认证,标志着真正主从模式的机器人系统进入国际医疗领域。同期,Intuitive Surgical公司开发出达芬奇(Da Vinci)手术机器人系统,并于2000年获得美国FDA准许应用于外科手术。
随后,手术机器人领域再次迎来了新的发展高潮,其中尤以达芬奇机器人发展迅速,目前在全球腔镜手术机器人领域已呈现垄断趋势。近年来我国手术机器人也迅猛发展,以妙手、康多、图迈等为代表的新型腔镜手术机器人接连成功应用于临床实践,将有望克服国外技术垄断,实现高端医疗设备领域国产化超越。
02 手术机器人在不同临床学科的典型应用
2.1 泌尿外科方向典型应用
手术机器人已广泛应用于泌尿外科领域,尤以前列腺癌根治术为典型代表。前列腺位于盆腔深部,血管神经分布密集,精细组织解剖困难,而手术机器人提供的高清三维术野、精细稳定操作及狭小空间内的灵活旋转可有效解决这一难题[3]。既往研究也表明机器人辅助前列腺癌根治术与传统手术相比,远期临床结局安全可靠,同时具备更好的短期疗效,可以有效提升患者术后生活质量[4-5]。同时,机器人辅助手术对比开放手术在接受肾根治术或根治性膀胱切除术人群中具有更短的住院时间及更少的围术期并发症[6-7]。并且手术机器人已被证实可有效应用于自体移植复杂输尿管成形[8],并可在肿瘤合并癌栓等高难度手术中发挥独特优势[9-10]。
2.2 骨科方向典型应用
骨科手术复杂多样,各种新型机器人类型繁多,在关节、脊柱、创伤等不同亚专业中均有较多成熟典例。如MAKO手术机器人目前广泛应用于全髋关节置换与膝关节置换等关节外科手术[11-12]。既往报道已证实,与传统全髋关节置换相比,MAKO CT机器人辅助系统可有效减少术后疼痛并改善植入物定位,同时具有类似或更好的功能结局[13]。脊柱外科领域中SpineAssist、ROSA Spine Robot、ExcelsiusGPS® 、Mazor X是目前认可度较高的手术机器人[14],机器人可为外科医生提供毫米级的椎弓根螺钉置入精度,并可结合基于计算机的导航平台,利用增强现实提高手术安全性,并显著降低术中辐射时间和辐射剂量[15]。
2.3 血管介入方向典型应用
介入手术机器人通过远程遥控完成导管与导丝的控制操作,可有效提高操作精度并避免医师的长期辐射暴露,是目前研究的热点。在心血管介入方向,Niobe磁导航操作系统介入手术机器人和Sensei X电机械操作系统介入手术机器人已应用于心脏射频消融等介入手术,通过术中融合三维电解剖成像在三维心房图中精准定位导管[16]。在脑血管介入方向,目前研究尚处于动物实验及小规模试用阶段,2019年,Mendes等[17]试用CorPath GRX系统成功完成世界首例人体机器人辅助颅内动脉瘤介入手术,随后多项关于该系统成功应用于脑血管介入的研究也被多次报道。
2.4 神经外科方向典型应用
手术机器人的临床实践起源于神经外科,目前手术机器人也已较为常规应用于该方向,尤其在立体定位和功能神经外科领域已成为基础技术[2]。神经外科机器人可执行,颅底钻孔、椎弓根螺钉和耳蜗电极插入等特定手术任务[18]。既往研究指出ROSA、iSYS1和NeuroArm是目前应用最活跃的神经外科手术机器人系统,但由于成本、技术限制、市场规模和监管途径等重要因素也使得其技术发展仍进展缓慢[19]。
03 国外手术机器人的发展现状
3.1 达芬奇机器人发展现状
达芬奇手术机器人系统自2000年首次获FDA批准以来,不断更新迭代,目前已广泛应用于世界各国,对外科学领域产生了巨大影响。目前最先进的是第四代Da Vinci Xi机器 人 手 术 系 统 及Da Vinci SP机器人手术系统。Da Vinci Xi在前代基础上进一步实现了解剖通路扩展、集成工作台运动、动臂旋转及360°轴旋转。Da Vinci SP则允许外科医生通过单一端口进行机器人辅助手术,同时患者推车可提供360°解剖通道,并配备有全关节内镜。外科医生通过一个手术切口控制三个手术器械和一个内镜,可获得比人手更大的自然运动范围,并实现在患者体内的远端三角测量。目前在以前列腺癌根治术为代表的泌尿外科领域已展开多项临床研究,论证新型系统的安全有效[20-21]。
3.2 Hugo RAS机器人发展现状
由Medtronic公司推出的Hugo RAS系统,目前已获欧洲CE标志批准用于成人妇科和泌尿科手术。Hugo RAS系统是一个多端口模块化机器人平台,配备独立手臂推车和带有三维高清眼镜的开放式控制台设置。临床研究已证实新型Hugo RAS系统用于前列腺癌根治手术及妇科手术的可行性和安全性,并确定了机器人理想配置[22-23]。Bravi教授团队[22]已验证可在2min内简单快速打开Hugo RAS系统并完成机械手臂对接,这将有利于该系统的临床应用及推广。未来Hugo RAS机器人或将成为达芬奇机器人强有力的竞争产品。
04 国产手术机器人的发展现状
腔镜手术机器人因适应证广泛,对机器人灵活性、准确度要求高而一直是手术机器人领域最具挑战性的研究方向,近年来随着我国研究技术的不断进步,国产腔镜机器人也有了较大的进展。
4.1 妙手S手术机器人系统
妙手S手术机器人系统是我国首台获批的腔镜手术机器人,由医生控制台、机器人台车和成像系统构成,可用于胸腹腔复杂外科腔镜手术,目前已完成系统动物实验及多中心临床研究。该手术机器人系统针对直肠癌全直肠系膜切除术[24]、机器人辅助胆囊切除术[25]、机器人辅助乙状结肠癌根治术[26]等复杂手术与达芬奇机器人系统展开了系统对照研究,证实了其手术系统临床应用的安全可行。
4.2 康多内镜手术机器人系统
康多内镜手术机器人系统是我国具有自主知识产权的机器人辅助腔镜手术系统,主要特点在于开放式的控制台以及悬吊式的床旁手术臂系统。在动物实验基础上,研究者利用康多机器人研究了肾盂成形术[26]、肾部分切除术[27]及根治性前列腺切除术[28]等多种复杂泌尿外科手术的应用,均取得成功,其所开展的前瞻性单臂临床试验及对照试验也取得了不劣于达芬奇机器人的临床结局。
4.3 图迈®Toumai®腔镜手术机器人
图迈®Toumai®腔镜手术机器人是当前第一款我国研发并获准上市的四臂腔镜手术机器人,具有手术视野立体真实、微型器械精细操控、狭窄空间下高灵巧运动等众多技术优势。目前已在上海、甘肃等多省市开展临床研究,研究结果证实图迈®Toumai®腔镜手术机器人应用于肺叶切除术等复杂腔镜手术安全有效,相较于达芬奇机器人手术系统,有相似的清晰3D视野、灵活稳定的操作,可成为新一代微创手术的重要选择[29-30]。
05 手术机器人的创新应用
远程手术作为手术机器人应用前沿方向,自2001年世界首例远程手术“Charles Lindbergh”手术成功开展以来,国内外医学专家便从未停止对其探索[31-32]。
2003年,Anvari教授[33]跨越400km建立了世界首个为农村社区服务的远程机器人系统。
2018年12月,中国人民解放军总医院刘荣教授应用国产手术机器人在福州顺利完成5G远程手术动物实验。次年,青岛大学附属医院牛海涛教授成功开展国产“妙手”机器人辅助5G远程手术,跨越近3000km为实验动物实施机器人辅助腹腔镜下肾脏切除术、肝切除术、胆囊切除术及膀胱切除术[34]。
2022年4月,北京协和医院纪志刚教授与北京大学第一医院李学松教授合作成功完成首例跨运营商、跨网域“5G+固网专线”国产康多手术机器人多点远程实时交互肾盂成形手术[35]。
国内远程手术近年来已由单中心探索模式转型为多中心、大样本临床研究。2020年9月起,牛海涛教授在既往研究基础上开展了大型远程手术临床研究,完成各类泌尿外科复杂远程手术50余例,构建了国际样本量最大的远程手术临床队列,并提出200ms网络延迟为远程手术安全操作界限,实现了手术机器人的创新应用[36]。
06 展望和总结
手术机器人作为医用机器人的成熟应用方向,发展迅速、应用前景广阔。各类学科的交叉融合也为手术机器人的发展迎来了新的契机,远程手术等先进诊疗方式或将推动未来就医模式的新变化。但目前手术机器人对于精准力反馈、准确可靠操作以及系统小型化、便携化、保密化等需求的实现,仍有待于进一步探索。随着机器人性能的不断改进及创新应用的不断挖掘,手术机器人必成为未来就医诊疗不可或缺的重要因素。
本文引用:褚光迪,牛海涛.手术机器人发展史和展望[J]. 泌尿外科杂志(电子版),2023,15(1):56-60.
参考文献:
[1]田伟.医用机器人的发展现状[J].中华医学杂志,2021,101(5):374-378.
[2]乔梁,遇涛,李勇杰.手术机器人在神经外科中的应用现状[J].中华神经外科杂志,2020,36(12):1286-1289.
[3]DE CILLIS S,GERETTO P,PH V.Opening the Horizons of Functional Urology and Neurourology to Robot-assisted Surgery [J].Eur Urol,2023,83(3):189-190.
[4]LANTZ A,BOCK D,AKRE O,et al.Functional and Oncological Outcomes After Open Versus Robot-assisted Laparoscopic Radical Prostatectomy for Localised Prostate Cancer:8-Year Follow-up [J].Eur Urol,2021,80(5):650- 660.
[5]STOLZENBURG JU,HOLZE S, NEUHAUS P,et al.Robotic-assisted Versus Laparoscopic Surgery:Outcomes from the First Multicentre,Randomised,Patient-blinded Controlled Trial in Radical Prostatectomy(LAP-01) [J].Eur Urol,2021,79(6):750-759.
[6]CROCEROSSA F,CARBONARA U,CANTIELLO F,et al.Robot-assisted Radical Nephrectomy:A Systematic Review and Meta-analysis of Comparative Studies [J].Eur Urol,2021,80(4):428-439.
[7]CATTO JWF,KHETRAPAL P,RICCIARDI F,et al.Effect of Robot-Assisted Radical Cystectomy With Intracorporeal Urinary Diversion vs Open Radical Cystectomy on 90-Day M orbidity and M ortality Among Patients With Bladder Cancer:A Randomized Clinical Trial [J].JAMA,2022,327(21):2092-2103.
[8]YANG K,FAN S,WANG J,et al.Robotic-assisted Lingual Mucosal Graft Ureteroplasty for the Repair of Complex Ureteral Strictures:Technique Description and the Medium-term Outcome [J].Eur Urol,2022,81(5):533-540.
[9]SHI T,HUANG Q,LIU K,et al.Robot-assisted Cavectomy Versus Thrombectomy for Level II Inferior Vena Cava Thrombus:Decision-making Scheme and Multi-institutional Analysis [J].Eur Urol,2020,78(4):592-602.
[10]WANG B,HUANG Q,LIU K,et al.Robot-assisted Level III-IV Inferior Vena Cava Thrombectomy:Initial Series with Step-by-step Procedures and 1-yr Outcomes [J].Eur Urol,2020,78(1):77-86.
[11]BULLOCK EKC,BROWN MJ,CLARK G,et al.Robotics in Total Hip Arthroplasty:Current Concepts [J].J Clin Med, 2022,11(22):6674.
[12]ROCHE M.The MAKO robotic-arm knee arthroplasty system [J].Arch Orthop Traum a Surg,2021,141( 12 ):2043-2047.
[13]BATAILLER C,FERNANDEZ A,SWAN J,et al.MAKO CT-based robotic arm-assisted system is a reliable procedure for total knee arthroplasty:a systematic review [J].Knee Surg Sports Traumatol Arthrosc,2021,29(11):3585-3598.
[14]HUANG M,TETREAULT TA,VAISHNAV A,et al.The current state of navigation in robotic spine surgery [J].Ann Transl Med,2021,9(1):86.
[15]FATIMA N,MASSAAD E,HADZIPASIC M,et al.Safety and accuracy of robot-assisted placement of pedicle screws compared to conventional free-hand technique:a systematic review and meta-analysis [J].Spine J,2021,21(2):181-192.
[16]SHURRAB M,SCHILLING R,GANG E,et al.Robotics in invasive cardiac electrophysiology [J].Expert Rev Med Devices,2014,11(4):375-381.
[17]MENDES PEREIRA V,CANCELLIERE NM,NICHOLSON P,et al.First-in-human, robotic-assisted neuroendovascular intervention [J].J Neurointerv Surg,2020,12(4):338-340.
[18]SMITH JA,JIVRAJ J,WONG R,et al.30 Years of Neurosurgical Robots:Review and Trends for Manipulators and Associated Navigational Systems [J].Ann Biomed Eng,2016,44(4):836-846.
[19]ELSABEH R,SINGH S,SHASHO J,et al.Cranial neurosurgical robotics [J].Br J Neurosurg,2021,35(5):532-540.
[20]VIGNESWARAN HT,SCHWARZMAN LS,FRANCAVILLA S,et al.A Comparison of Perioperative Outcomes Between Single-port and Multiport Robot-assisted Laparoscopic Prostatectomy [J].Eur Urol,2020,77(6):671-674.
[21]MOSCHOVAS MC,BHAT S,SANDRI M,et al.Comparing the Approach to Radical Prostatectomy Using the Multiport da Vinci Xi and da Vinci SP Robots: A Propensity Score Analysis of Perioperative Outcomes [J].Eur Urol,2021,79(3):393-404.
[22]BRAVI CA,PACIOTTI M,SARCHI L,et al.Robot-assisted Radical Prostatectomy with the Novel Hugo Robotic System:Initial Experience and Optimal Surgical Set-up at a Tertiary Referral Robotic Center [J].Eur Urol,2022,82(3):233-237.
[23]GUELI ALLETTI S,CHIANTERA V,ARCURI G,et al.Introducing the New Surgical Robot HUGO RAS:System Description and Docking Settings for Gynecological Surgery [J].Front Oncol,2022,12 :898060.
[24]LIU Y,LIU M,LEI Y,et al.Evaluation of effect of robotic versus laparoscopic surgical technology on genitourinary function after total mesorectal excision for rectal cancer [J].Int J Surg,2022,104: 106800.
[25]WANG G,YI B,LI Z,et al.Micro-Hand Robot-Assisted Versus da Vinci Robot-Assisted Cholecystectomy:A Multi-centre,Randomized Controlled Trial [J].World J Surg,2022,46(11):2632-2641.
[26]LUO D,LIU Y,ZHU H,et al.The MicroHand S robotic-assisted versus Da Vinci robotic-assisted radical resection for patients with sigmoid colon cancer:a single-center retrospective study [J].Surgical Endoscopy,2020,34(8):3368-3374.
[27]李学松,樊书菠,熊盛炜,等.国产内窥镜手术机器人系统在肾部分切除术中的初步临床应用[J].中华泌尿外科杂志,2021,42(5):375-380.
[28]FAN S,ZHANG Z,WANG J,et al.Robot-Assisted Radical Prostatectomy Using the KangDuo Surgical Robot-01 System:A Prospective,Single-Center,Single-Arm Clinical Study [J].J Urol,2022,208(1):119-127.
[29]黄佳,田禹,陆佩吉,等.国产图迈®微创腔镜手术机器人辅助右肺上叶切除两例[J].中国胸心血管外科临床杂志,2022,29(4):519-523.
[30]金大成,崔百强,杨宁,等.国产图迈®创机器人辅助胸腔镜手术三例[J].中国胸心血管外科临床杂志,2022,29(4):524-528.
[31]LARKIN M.Transatlantic,robot-assisted telesurgery deemed a success [J].Lancet,2001,358(9287):1074.
[32]杨媛媛,邵进.远程医疗应用于慢性病健康管理的研究进展[J].慢性病学杂志,2023,24(1):42-44,48.
[33]ANVARI M,MCKINLEY C,STEIN H.Establishment of the world's first telerobotic remote surgical service:for provision of advanced laparoscopic surgery in a rural community [J].Ann Surg,2005,241(3):460-464.
[34]ZHENG J,WANG Y,ZHANG J,et al.5G ultra-remote robot-assisted laparoscopic surgery in China [J].Surgical Endoscopy,2020,34(11):5172-5180.
[35]FAN S,XU W,DIAO Y,et al.Feasibility and Safety of Dual-console Telesurgery with the KangDuo Surgical Robot-01 System Using Fifth-generation and Wired Networks:An Animal Experiment and Clinical Study [J].Eur Urol Open Sci,2023,49:6-9.
[36]LI J,YANG X,CHU G,et al.Application of Improved Robot-assisted Laparoscopic Telesurgery with 5G Technology in Urology [J].Eur Urol,2023,83(1):41-44.
编辑:蔡宇婷
审核:王欣
终审:郭涛