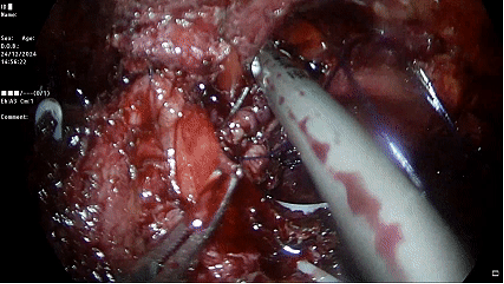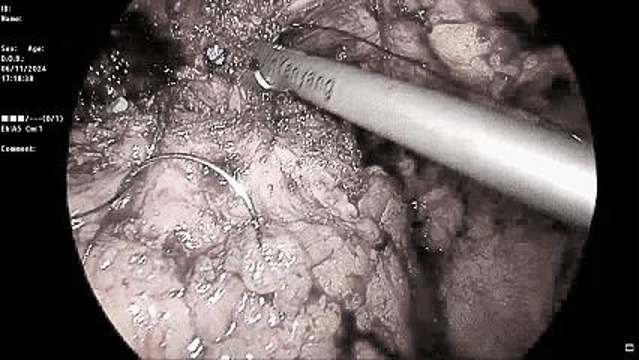
如何攻克前列腺癌手术学习曲线的难点与痛点?
作者详解视频请下方扫码观看
01
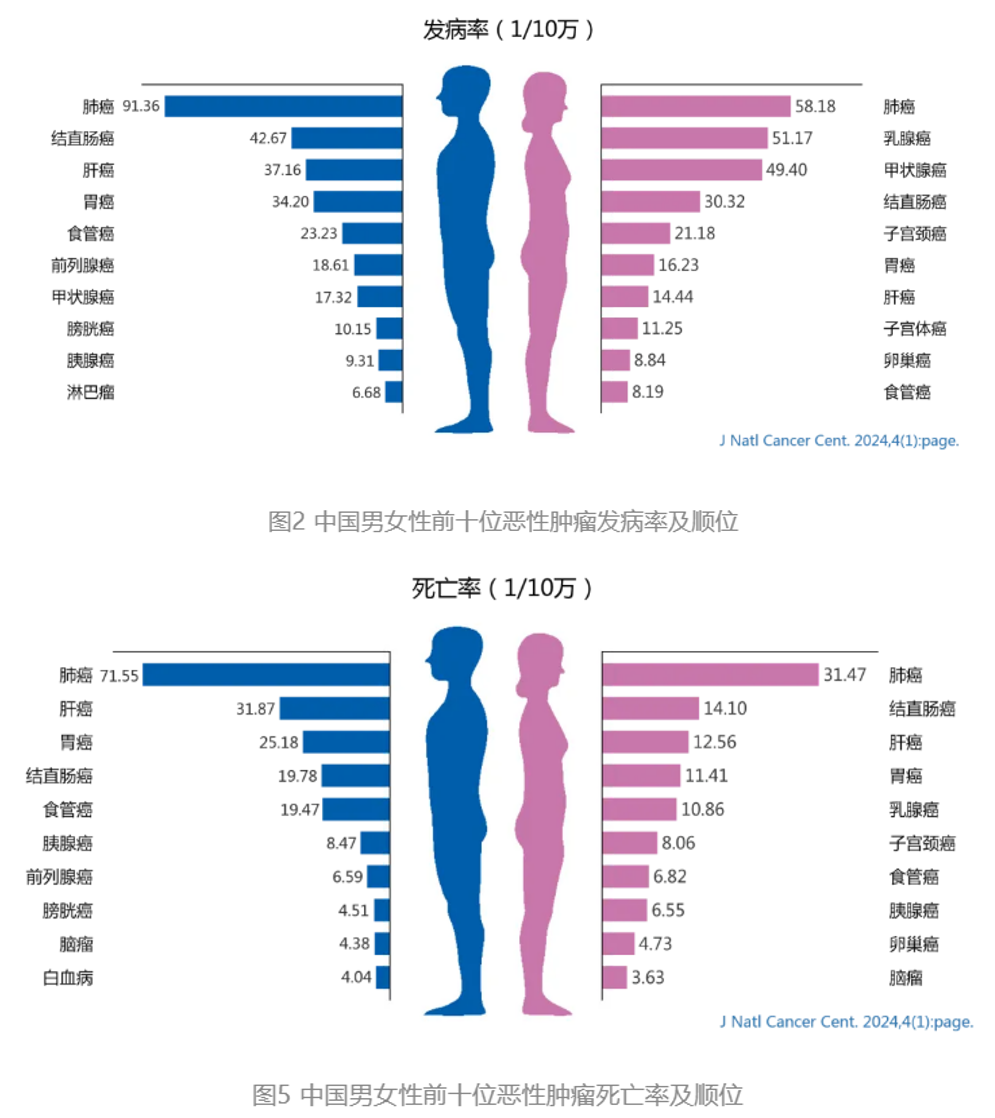
引言前列腺癌现状 2022年在中国男性中,前列腺癌发病率排名第6,死亡率第7,是男性发生率上升最快的恶性肿瘤。前列腺癌标化发病率平均每年增加1.4%。
手术治疗理念的变迁
随着手术技术(如机器人手术)和综合治疗的发展,即使是预期寿命相对较短的患者(如70岁以上),只要身体状况良好,也可能考虑手术(部分以前不建议做的现在可以做)。 新的分层方法结合基因分型(如Decipher评分)和影像学评估,更准确地指导手术适应症(分层更精细)。 强调患者术后功能恢复的重要性,尤其是对于预期寿命长的中低危患者(远期生存,功能要求更高)。

CONCLUSIONS: Similar to published studies, RP of oligometastatic PCa appears to be safe with acceptable morbidity in selected patients. The lack of a consensual definition, the low level of evidence and the bias of the comparative and retrospective studies available do not allow practical recommendations to be made. There is currently no place for metastatic surgery outside of participation in a clinical trial.
前列腺癌手术的学习曲线
2011年5月至2018年12月名古屋城市大学医院,包括469例由经验丰富的外科医生进行的手术。研究结果表明,平均完成初始阶段需要11例患者,完成巩固阶段的吻合需要24例患者。另外,对于pT2c的完全切除,初始阶段需要16例,巩固阶段需要27例。

英国皇家外科医师学院分析了2008年至2019年间单个中心的大型机器人辅助腹腔镜前列腺切除术数据集,共1406例,以评估围手术期结果的学习曲线:标准化手术和控制台时间需要300例患者和近4年的时间,最初几年,单个手术团队每年需要80例患者,以优化机器人辅助腹腔镜前列腺切除术的结果。
手术量有限,如何进步? 反复和大量的模拟训练,以缝合为主; 反复观看大家的手术视频,同时反复看自己的手术录像,发现并解决问题; 不断研究手术相关解剖,根据手术遇到的问题反思,螺旋式进步; 随访Pca内分泌治疗患者及手术患者,逐渐建立患者群。 手术技术发展 机器人辅助手术的作用 机器人辅助手术在复杂解剖区域的操作中展现了独特的优势。通过高精度的机械臂和3D高清成像系统,医生可以获得更好的操作灵活性和有效性; 机器人手术平台还具备颤抖过滤功能,确保每一个动作都稳定精确,尤其适用于前列腺这样狭小且复杂的解剖区域。 腹腔镜根治性前列腺切除在目前阶段的价值 患者经济状况相对较差,机器人手术费用相对较高; 机器人数量目前有限; DRG时代控费。 未来机器人手术在前列腺癌领域必将取代腹腔镜。 前列腺癌手术学习曲线的难点与痛点 学习曲线内一方面对局部解剖认识不足; 另一方面缺乏信心及耐心; 手术也缺少精细操作,缺乏标准化的系统流程。 难点 空间狭小; 解剖标志不明显(Bladder neck,Denonvilliers fascia); 容错率相对较低(出血,损伤); 需要三维解剖的认识; 功能保护及重建,需要相对较多的重建。 痛点 容易出血,出血后持续不能控制; 不易暴露及获取空间; 损伤输尿管口(反复寻找输尿管口,影响吻合); 吻合过程中线的缠绕,紊乱。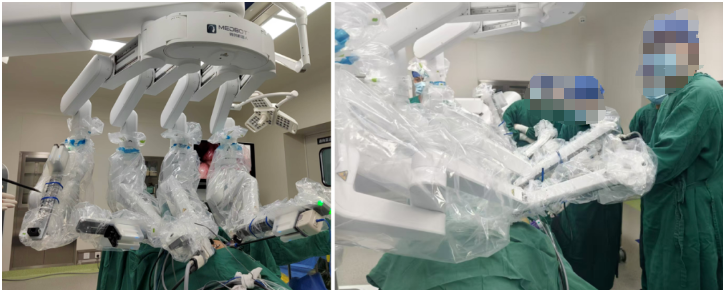
前列腺癌手术学习中的常见限速步骤
1
限速步骤一:打开盆筋膜或者缝合DVC过程中出血。
2 限速步骤二:精囊显露困难,狄氏筋膜游离困难,前列腺侧韧带(包膜组血管)未良好处理,或者需要保留性功能。 3 限速步骤三:膀胱颈部显露困难,不能进入正确平面。尤其中叶突出前列腺。 4 限速步骤四:吻合速度慢,尿道保留过短后缝合困难,缠线,倒线困难。
02
空间的建立前列腺癌的入路 前入路,保留尿道周围解剖结构:Ash Tewari-Hood技术、Patel VR、Veil of Aphrodite; 侧入路,保留前列腺周围结构:Richard Gaston; 后入路,保留Retzius间隙:Bocciardi。
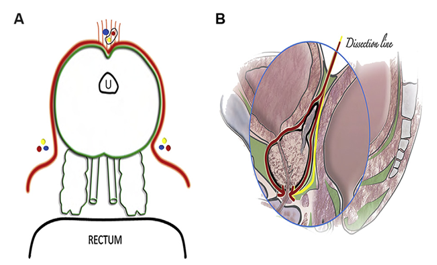
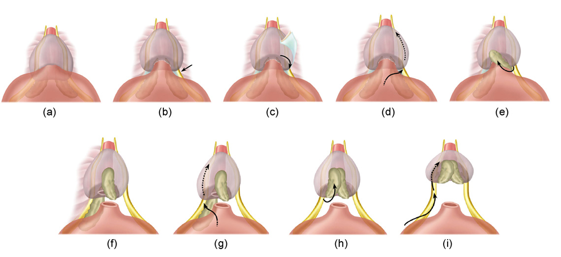
腹膜外入路的优点与问题
优点 手术时间相对较短; 腹腔镜下与肿物及吻合部分距离较近,操作更方便; 学习曲线相对更短。 存在问题 腹膜破了; 腹膜没破,但是视野差,出血多。
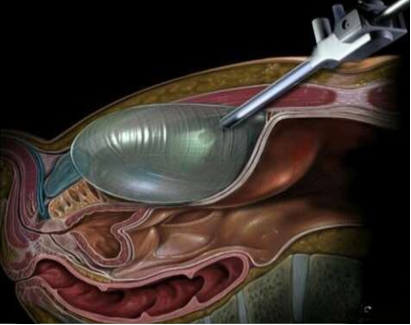
解剖学基础
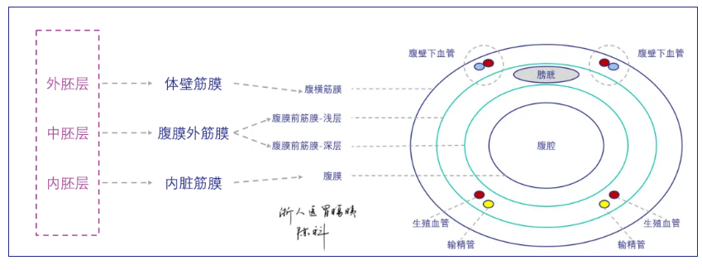
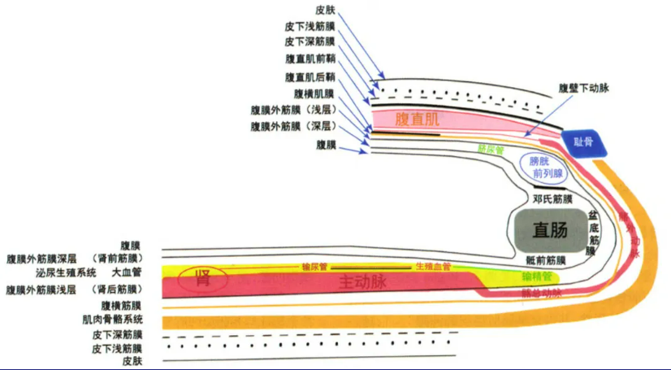
下腹部的膜解剖
腹膜分层结构:
外层:体壁筋膜,覆盖腹直肌,提供腹腔基本支持。
中层:腹膜外筋膜,与主要血管、神经联系紧密。
内层:内脏筋膜,包裹腹腔器官,保证功能分隔。
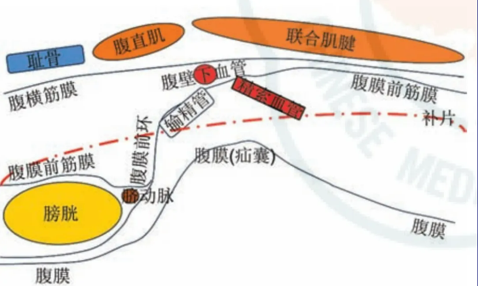
下腹部的膜解剖要点
腹横筋膜是腹膜前重要结构,与Retzius间隙相关。 腹膜前筋膜的层次清晰,是腹腔镜手术的关键解剖层面。 外科意义:精准解剖各层筋膜有助于减少术中出血并优化操作视野。结合膜间隙,合理布置Trocar布局,便于手术操作。
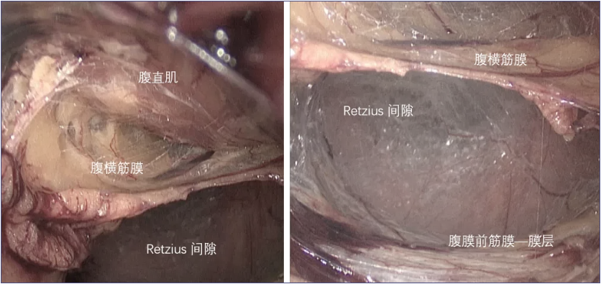
Retzius间隙的"理想层面"
Retzius间隙是腹腔镜前列腺癌手术中的关键解剖区域,其"理想层面"位于前层的腹横筋膜和后层的腹膜前筋膜之间。这一层面的选择至关重要,因为它不仅提供了良好的操作空间,还能有效避免损伤周围的血管和神经结构,确保手术的安全性和有效性。借鉴TEP疝修补术的解剖理念,进入Retzius间隙的"理想层面"能够显著提高手术视野的清晰度和操作的精准性,为后续步骤打下坚实基础。
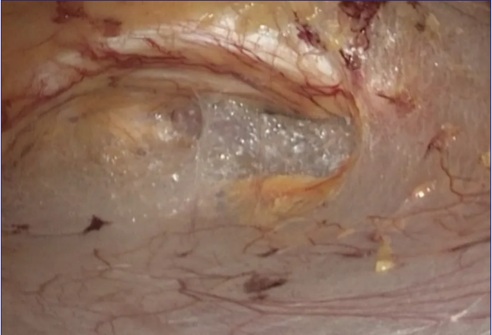
前层与后层结构
在Retzius间隙中,前层由腹横筋膜构成,而后层则由腹膜前筋膜组成。这两层结构之间的分离是手术成功的关键之一。准确识别和处理可以防止不必要的组织损伤;
正确处理这两层结构还能优化手术视野。
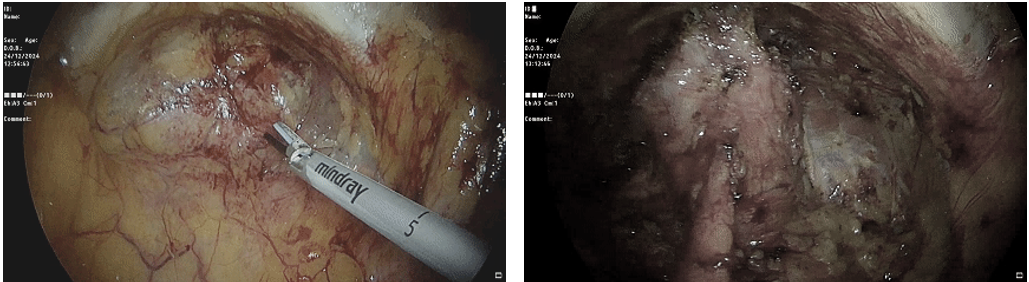
正确的层面使得手术视野清晰,手术良好的开局;
避免腹膜破裂,影响手术空间及视野。
腹腔镜下Trocar布局
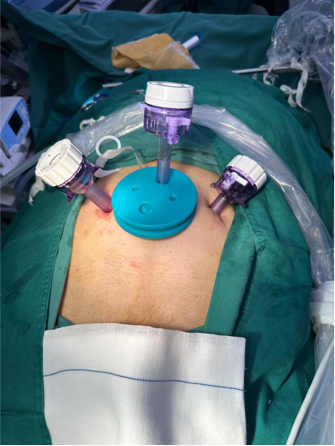
布局确保视野及方便操作
确保手术视野的开阔并避免对腹膜造成损伤;合理的Trocar布局方便操作,减少术中出血的风险,保障手术的安全性和成功率。
单孔切口保护器减少操作时间(OT)
单孔切口保护器只需术后一次缝合,缩短了手术时间。并方便术中取出标本;避免术中漏气;单孔切口保护器的设计还可以有效防止切口感染,确保手术环境的无菌状态。
03 前列腺的血供 前列腺动脉
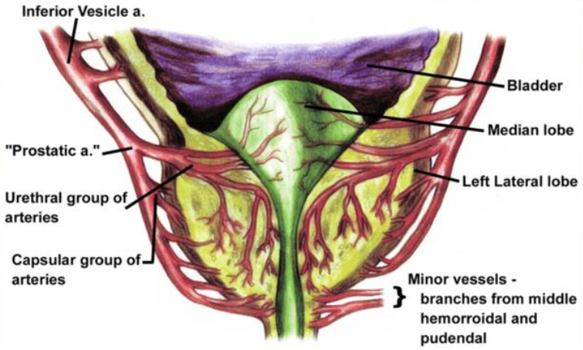
包膜组血管:于盆侧壁筋膜内沿盆壁下行,经过前列腺的后侧壁并发出分支至前列腺的腹侧和背侧,主要供应前列腺的外周部分。前列腺包膜组血管被神经网广泛包裹,称为神经血管束。
尿道组血管:于膀胱前列腺结合部后外侧(常在5点和7点位置)进入前列腺,主要供应膀胱颈和前列腺的尿道周围腺体。
膀胱下动脉:供应前列腺的血供,形成前列腺的尿道组和包膜组两大血管组。
背血管复合体(Dorsal Vascular Complex, DVC)
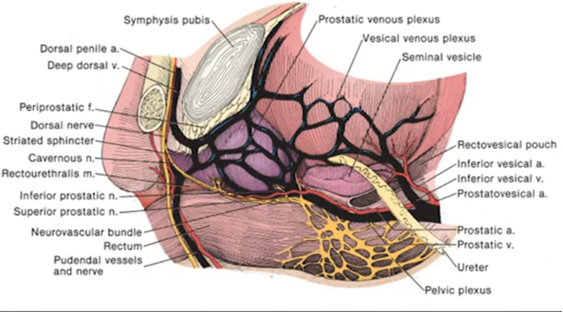
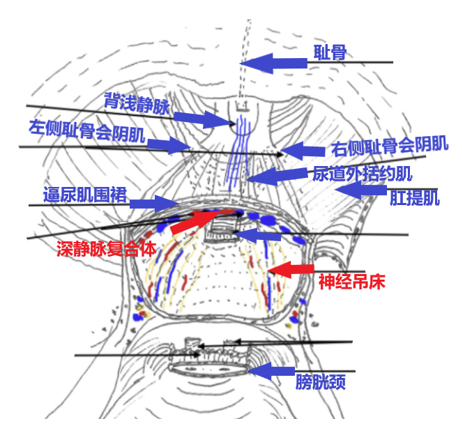
背深静脉复合体
本质上是一个背血管复合体(Dorsal Vascular Complex, DVC)。
走行:DVC通过括约肌筋膜与尿道括约肌分离。在前列腺尖端处,DVC可能被耻骨前列腺韧带分为内侧和外侧部分。然后,DVC沿前列腺的腹侧面向头端走行至膀胱,并与膀胱静脉和前列腺侧静脉形成不同程度的交通。
潜在间隙:DVC的腹侧面由内脏骨盆筋膜和逼尿肌围裙的延伸部分覆盖。在前列腺尿道交界处,前列腺与DVC之间存在一个无血管平面,这一解剖标志有助于DVC的控制。
包膜组血管
术中包膜组的血管可以通过精囊这个标志来显露,通过显露精囊的侧间隙及盆筋膜后可较好的显露包膜组血管。便于后续的控制。
前列腺术中常见的出血部位 前列腺尖部静脉复合体阴茎背深静脉丛出血;→吸引器点对点吸住出血部位,3-0倒刺线缝Santorini静脉丛,顺逆行结合切除前列腺(初始缝扎,游离前列腺尖部出血,及尿道残端出血)。 前列腺侧韧带内,血管神经束分出的数支小动脉;→ Hamolock夹,连续缝扎,能量系统。 前列腺膀胱交界处膀胱下动脉的前列腺分支以及相应的静脉;→ 出血量较大,距离膀胱颈部比较近。 可仔细分离后hamlock结扎或者缝扎。 阴部内血管分支;→ 先切开对侧的盆内筋膜、切断对侧的耻骨前列腺韧带,再切开同侧盆内筋膜,切断耻骨前列腺韧带,显露下方的阴部副动脉。不考虑性功能直接结扎。 对前列腺的血供理解有启发性的2个手术 开放前列腺剜除 能够看到5-7点为尿道组血供的出血。
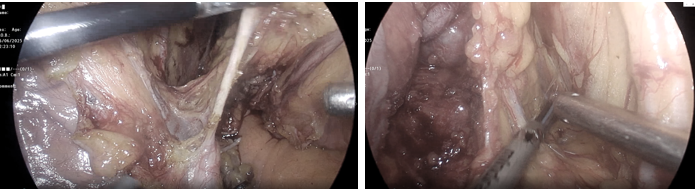
根治性膀胱切除
在膀胱全切显露脐动脉,顺着髂内动脉的游离可以清晰的观察到膀胱下动脉及精囊动脉及前列腺的包膜组血管。
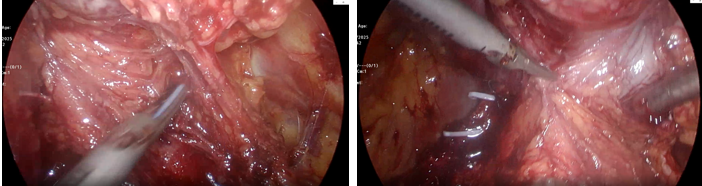
止血策略
1
缝扎DVC
2
双极电凝处理膀胱颈部
3
连续缝合前列腺侧韧带
耻骨前列腺的形态
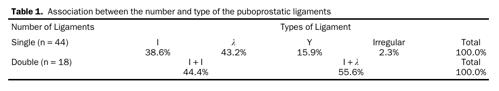
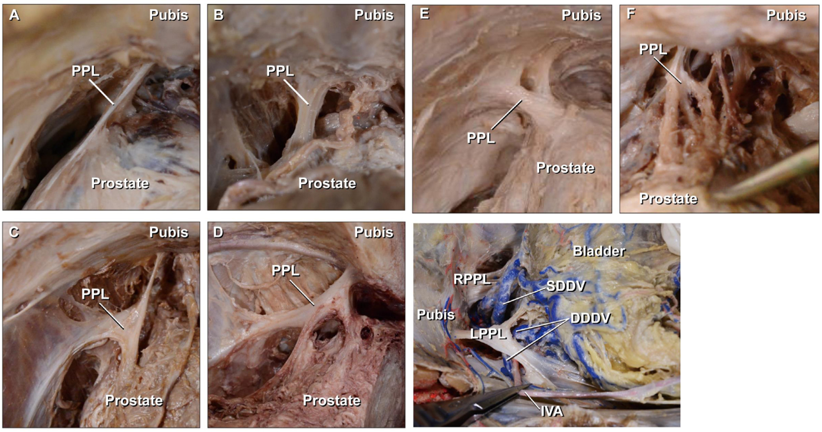
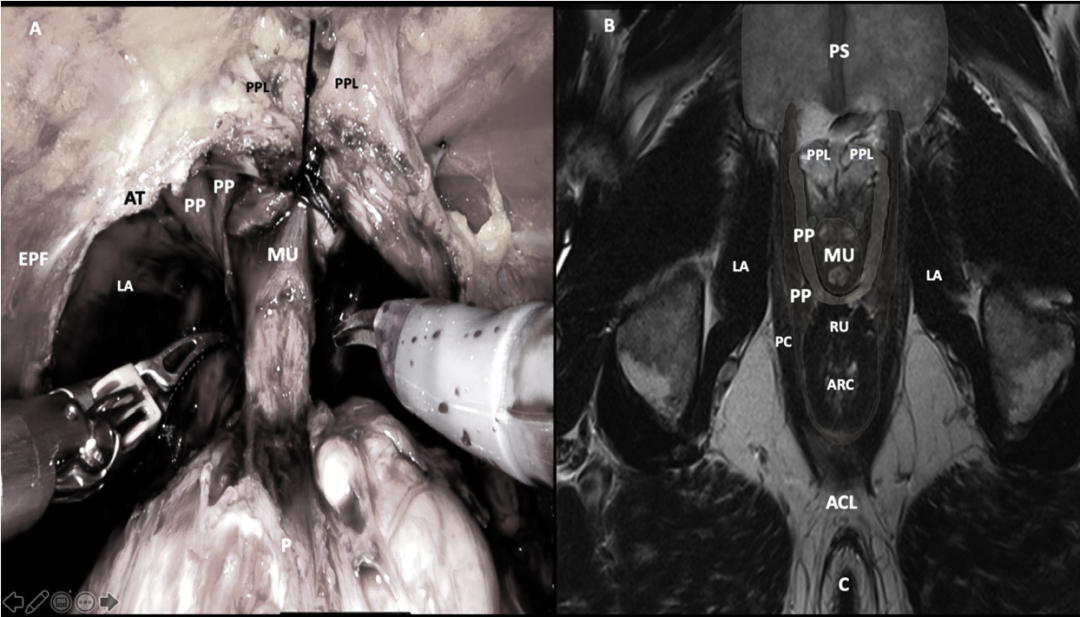
耻骨前列腺韧带有四种形态,I形和λ型最常见;
PPL不仅是前列腺手术的关键区域,还对控尿功能有重要影响;
DVC位于耻骨前列腺韧带(PPLs)之间,是重要的解剖结构。
止血策略
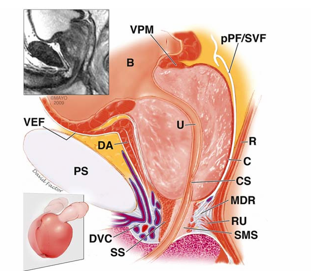
缝扎DVC 在缝扎DVC(静脉复合体)时,结合盆底解剖特点,选择部分或完全保留PPL。同时,缝扎过程中应特别注意避免过度牵拉,确保止血效果的同时不影响其他重要结构(尿道括约肌)的功能。 在PPL两侧较近处缝扎,以防止DVC回缩造成的出血; 张力过大可能影响尿道悬吊机制,张力过小可能增加术后出血风险。 切除的过程中可能有缝扎不全的部位或者线被切断,可再次缝合。 双极电凝处理膀胱颈部 使用双极电凝处理膀胱颈部是控制术中出血的有效方法。双极电凝能够精确凝固小血管,避免大范围热损伤。 良好的视野有利于准确的判断膀胱颈部,保护膀胱颈,避免切缘阳性。 连续缝合前列腺侧韧带 对前列腺侧韧带进行连续缝合是确保止血效果的关键步骤之一。连续缝合能够均匀施加压力,防止出血点遗漏。 良好的止血确保膀胱颈及尿道吻合时有好的视野。 3D视野的应用 3D视野有利于前列腺癌手术的提高。推荐使用3D腹腔镜,它不仅提供更真实的深度感知和立体视觉,还能显著提升手术操作的精准性和安全性。可以更清晰地识别解剖结构,尤其是复杂的血管和神经分布,从而有效减少术中出血和损伤风险。 此外,3D腹腔镜还可以帮助医生更好地掌握手术器械的位置和角度,进一步提高手术效率。 机器人 > 3D腹腔镜 > 2D腹腔镜 04 保护逼尿肌围裙 位于前列腺前方,几乎覆盖前列腺全长,呈倒三角形分布。在前列腺底部分布范围约为10点至2点,在前列腺尖部分布范围约为11点至1点; 借助双极保持视野清晰,钝性结合锐性分离;
机器人及3D腹腔镜的使用有利于提高2D腹腔镜下的辨识能力。
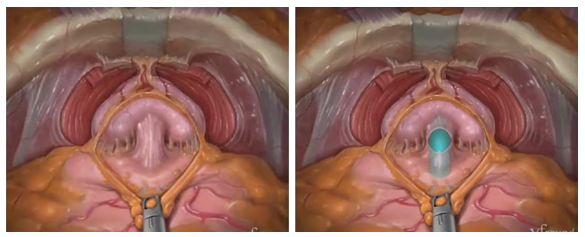
保护膀胱颈
减少膀胱颈部损伤(Bladder neck sparing)
两侧联合中央的分离路径,保持良好视野,降低损伤; 钝性联合锐性游离;
根据前列腺的形态决定膀胱颈部的保护策略。
输尿管保护
术中留置双侧DJ管。在腹腔镜根治性前列腺癌手术中,部分前列腺中叶突入膀胱较大。术中可留置双侧DJ管,确保安全,防止意外损伤,促进术后尿液引流,减少梗阻风险。
吸引器引导下使用亲水导丝留置DJ管,类似于UPJO留置DJ管操作;
方便后续膀胱颈缩小及尿道吻合。
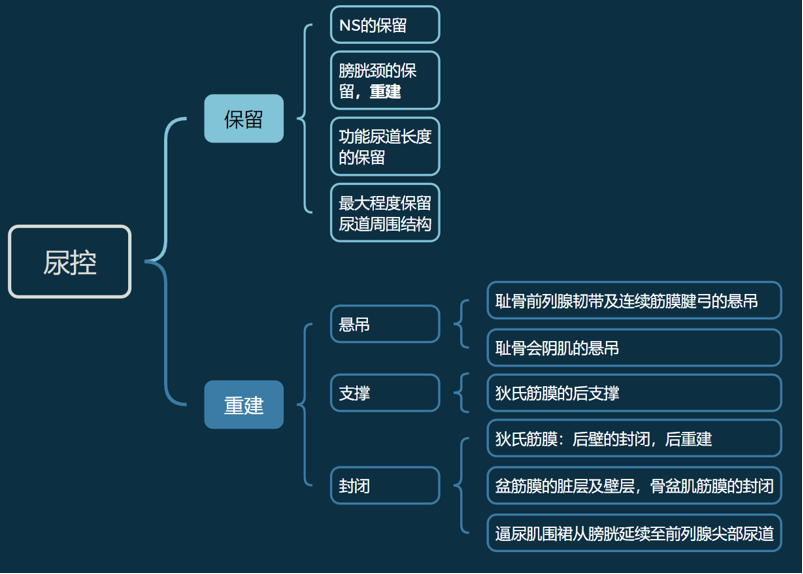
保护直肠及获取空间 膀胱颈后显露VPM,打开后寻找精囊。膀胱颈后的游离需要注意保护膀胱颈部; 悬吊游离于更好的显露空间,更充分的游离DVF; 全流程注意止血及保护直肠。
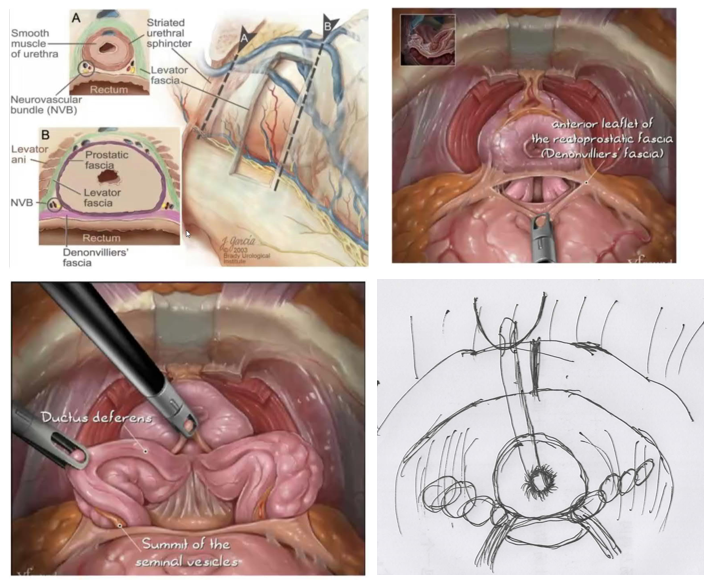
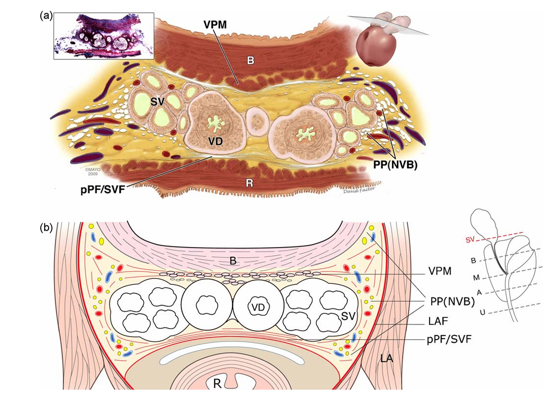
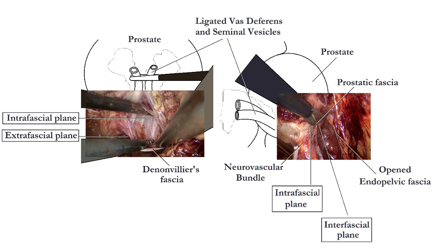
狄氏筋膜的分型
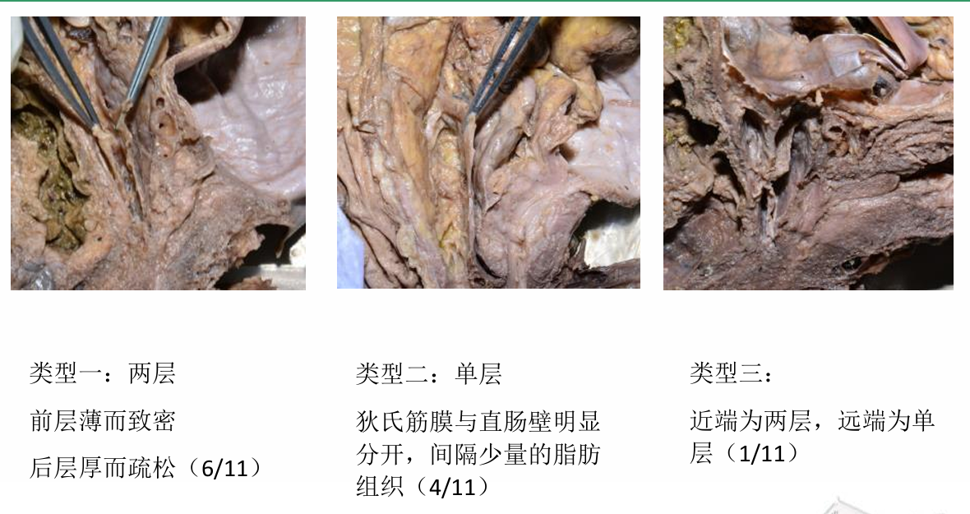
*引用于史本康教授
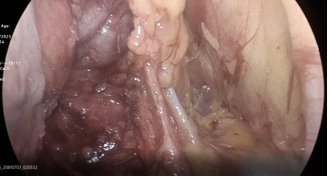
游离Denonvilliers fascia 精囊及双侧前列腺韧带未充分游离,狄氏筋膜显露困难; vs 双侧充分游离后,狄氏筋膜显露难度明显降低。 膀胱颈部粘连比较严重; 前列腺侧韧带及包膜组血管处理难度较大; 前列腺体积较大,空间有限。 系统工程,围点打援! 借助尿管悬吊,形成张力,获取更好的空间。 前列腺侧韧带两旁到中间,整体平面推进,显露VPM。 充分游离精囊后平面及侧平面,并游离侧韧带NVB,控制后向前推进。 两侧精囊充分游离后向前推进,扩大平面,逐渐显露狄氏筋膜。 DVF的游离 DVF的游离是逐渐向前推进,有赖于精囊的良好显露 → 包膜血管的控制 → 前列腺侧韧带的良好处理 → 充足空间的获取。
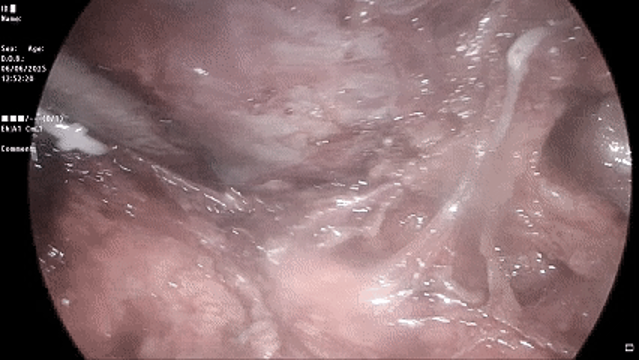
尿道的保护
尿道的保护

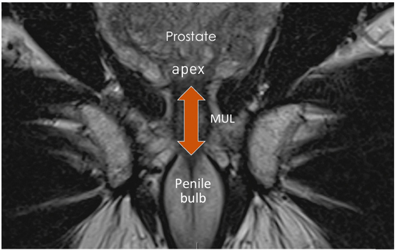
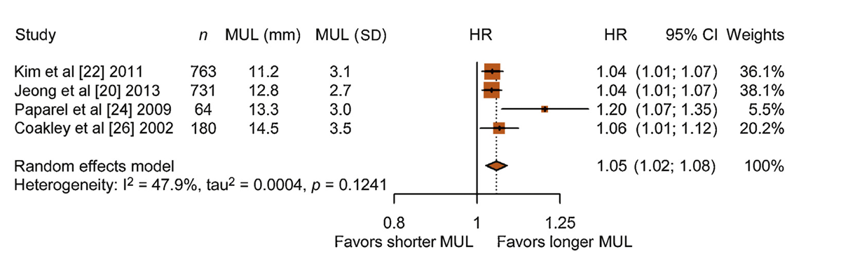
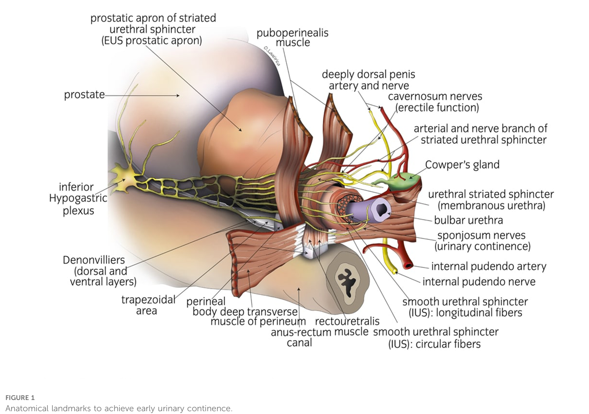
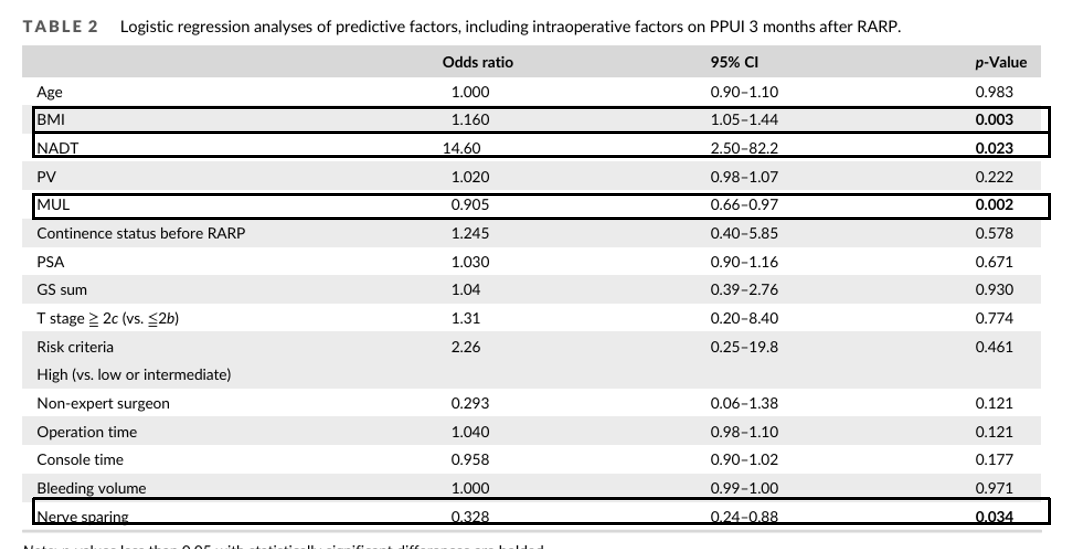
尿道横纹肌长度(MUL)每增加1毫米,就与更快恢复控尿能力相关(风险比:1.05;95%置信区间[CI]:1.02-1.08,p < 0.001)。
充分保留尿道长度的意义 充分保留尿道长度便于尿道膀胱吻合; 几乎所有研究都认同尿道长度在尿控中的重要作用,是尿控最重要的因素之一。 影响RP术后尿控的五大机制: 有效的尿道长度变短; 生理弯曲消失; 周围支撑结构破坏; 神经支配损伤; 真性括约肌损伤。 HOOD技术最大程度保留尿道周围结构 "罩"结构的形成和尿道横断:在逼尿肌围裙和前列腺前纤维肌肉层之间分离出一个平面,直至前列腺尖部。 褥式缝合:用V-lock缝线制作用于吻合的"褥式缝合"。这个褥式缝合由狄氏肌筋膜板和膀胱颈后部组成。随后用V-lock缝线进行膀胱颈重建。 拔除导尿管后1、2、4、6、12、24和48周的尿控率分别为21%、36%、83%、88%、91%、94%和95%。手术切缘阳性率为6%。30名患者(9.7%)在机器人辅助根治性前列腺切除术后出现并发症:分别有17人(5.7%)、11人(3.6%)和1人(0.4%)出现Clavien-Dindo I级、II级和III级并发症。
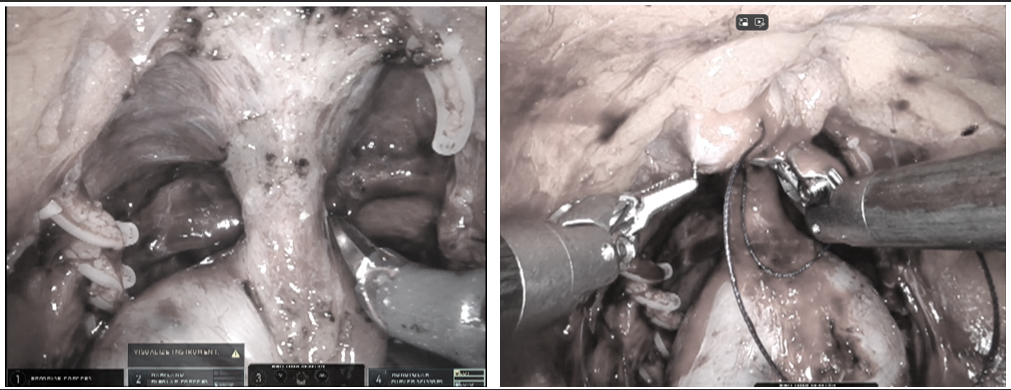
sesRARP
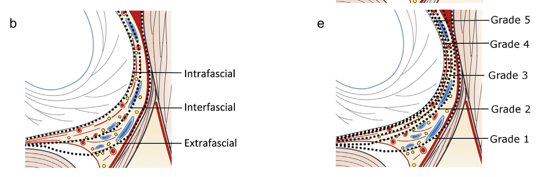
sesRARP是RARP的改良术式,在"面纱法"保留性神经的基础上进一步保留了前列腺腹侧的解剖结构,即"超级面纱法"。
超级面纱技术,黄色区域为保留的筋膜。
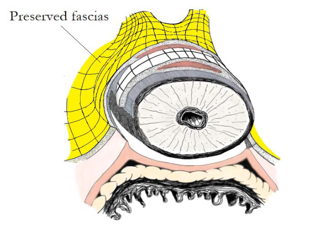
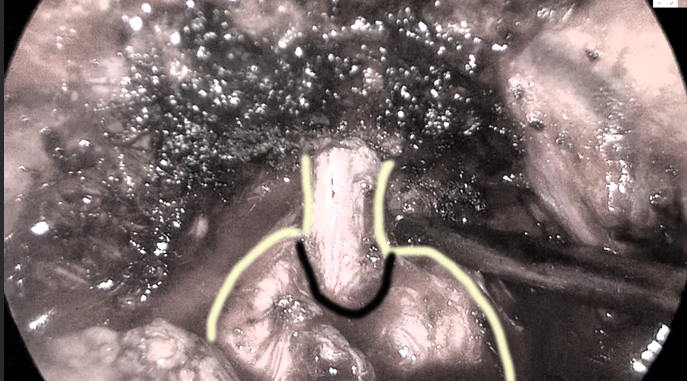
Menon等人发现,85例接受sesRARP的患者中,94%的患者在中位18个月随访期间恢复性功能。
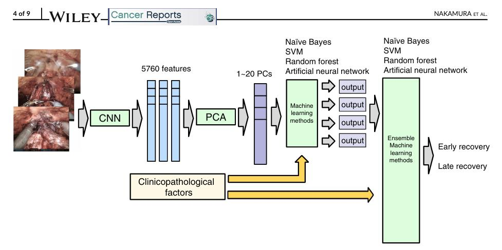
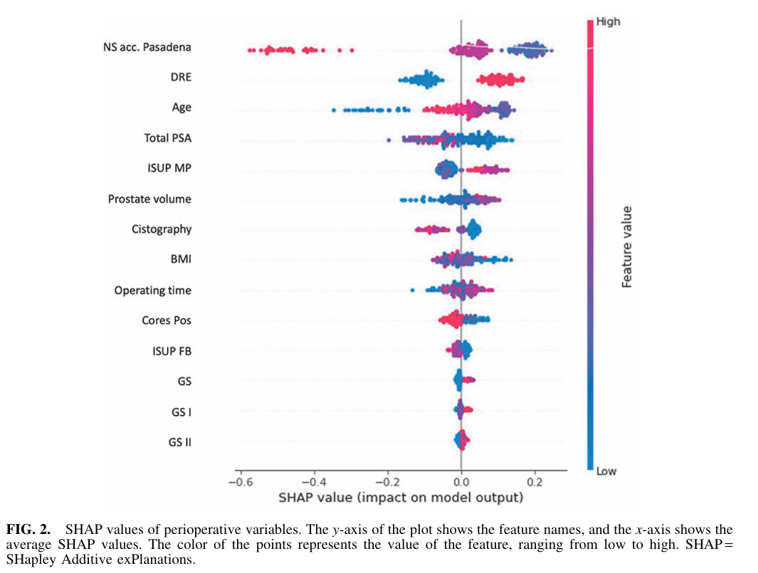
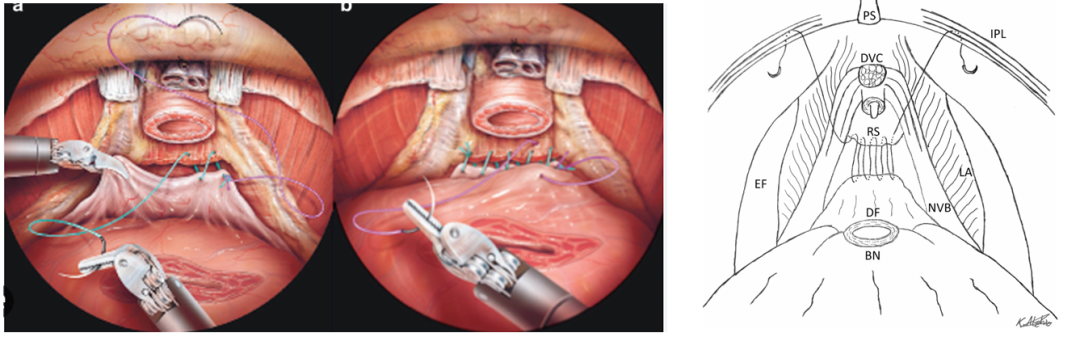
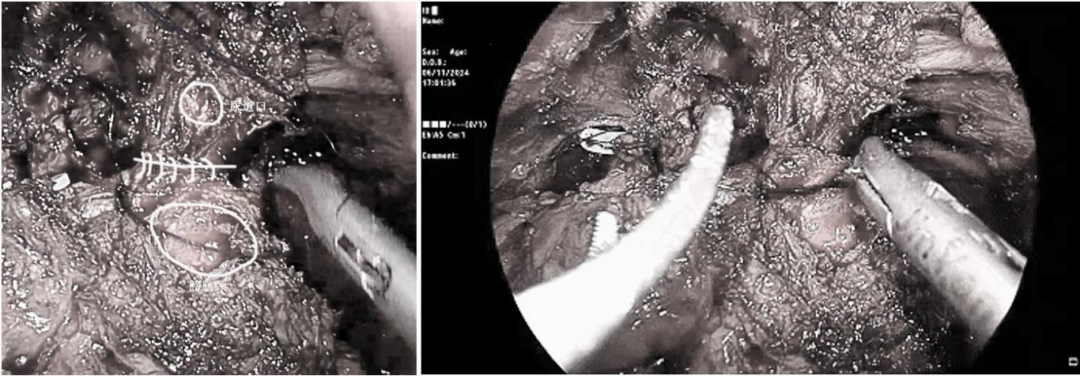
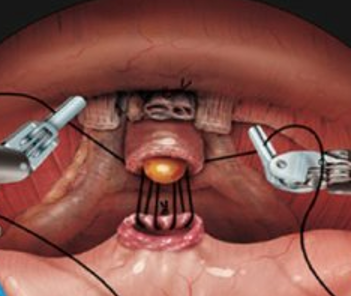
05 前列腺癌术后重建技术 前列腺癌术后尿控预测因素 logistic回归分析显示,BMI、NADT history、MUL和NS仍然是术后3个月控制不良的重要预测因素。 227例接受RARP的患者的数据集。RARP术后7、13和90日时的尿失禁率分别为74.2%、80.7%和91.4%。使用机器学习,XGBoost在预测术后尿失禁风险。算法识别的重要变量包括神经保留方法、年龄、DRE和总PSA。 膀胱后壁重建 膀胱后壁重建有助于术后早期尿控; 后壁重建后吻合口张力明显降低,尿道膀胱吻合的难度明显降低; 吻合口张力降低术后尿漏降低,利于术后快速康复。 双针缝合技术 优势: 双针缝合两侧更为均匀,尤其右侧3点位更容易缝合; 两侧收线相对更容易; 学习曲线更短,相对更容易。 1-3针 3-6针 双针缝合注意事项 双针缝合在缝合过程中可能会出现缠绕,发现后需要拆除,重新缝合。 在缝合过程中需要保持另一侧线拉紧。 前悬吊 PPL/PVL为可干预、可优化的控尿"前支撑单元"。 临床与解剖证据共同支持"手术中尽量保留或重建"这一实践要点。 Functional studies on the other hand further explain their involvement in the urethral closure process while clinical evidence demonstrates that sparing or reconstructing these ligaments during radical prostatectomy significantly improves both early and long-term continence outcomes, suggesting that their preservation is crucial for enhancing postoperative continence recovery. 06 LRP下腹膜外入路手术时间相对较短,手术难度降低,但必须建立良好的腹膜外空间; 良好的视野及控制出血是手术的基本保障。在局部解剖的指导下,双极的使用,DVC的缝扎,双侧前列腺侧韧带的缝合能够较好的止血; DVF的游离是逐渐向前推进,有赖于精囊的良好显露 → 包膜血管的控制 → 前列腺侧韧带的良好处理 → 充足空间的获取,是一个系统工程,而非单独的显露; 逼尿肌围裙的保留,有效尿道长度的保留,膀胱后壁重建 & 前悬吊能一定程度上改善早期尿控; 双针缝合在腹腔镜下操作相对更简单,学习曲线更短。 讲者简介 副主任医师,副教授,医学专业博士;泌尿外科肿瘤二病区副主任;锦州医科大学硕士研究生导师,留学生导师。 参考文献(上下滑动阅读) [1] Nagai T, et al. Learning curve of multiple surgeons for robot-assisted radical prostatectomy using the cumulative sum method: a retrospective single-institution study. J Robot Surg. 2024;18(1):389. doi:10.1007/s11701-024-0212-2 [2] Tamhankar A, et al. Real-time assessment of learning curve for robot-assisted laparoscopic prostatectomy. Ann R Coll Surg Engl. 2020;102:717-725. doi:10.1308/rcsann.2020.0139 [3] Galfano A, Ascione A, Grimaldi S, et al. A New Anatomic Approach for Robot-Assisted Laparoscopic Prostatectomy: A Feasibility Study for Completely Intrafascial Surgery. Eur Urol. 2015;68(5):857-861. [4] Coves Moschovas M, Bhat S. Modified Apical Dissection and Lateral Prostatic Fascial Preservation Improves Early Postoperative Functional Recovery in Robot-assisted Laparoscopic Radical Prostatectomy: Results from a Propensity Score-matched Analysis. Eur Urol. 2020;78(5):502-508. [5] Wagaskar VG, et al. Hood Technique for Robotic Radical Prostatectomy - Preserving Periurethral Anatomic Structures in the Space of Retzius and Sparing the Pouch of Douglas, Enabling Early Return of Continence without Compromising Surgical Margin Rates. Eur Urol. 2020;78(5):509-514. [6] Walz J, Burnett AL, Costello AJ, et al. A critical analysis of the current knowledge of surgical anatomy related to optimization of cancer control and preservation of continence and erection in candidates for radical prostatectomy. Eur Urol. 2010;57(2):179-192. doi:10.1016/j.eururo.2009.11.009 [7] Walz J, Epstein JI, Ganzer R, et al. A Critical Analysis of the Current Knowledge of Surgical Anatomy of the Prostate Related to Optimisation of Cancer Control and Preservation of Continence and Erection in Candidates for Radical Prostatectomy: An Update. Eur Urol. 2016;70(2):301-311. doi:10.1016/j.eururo.2016.01.026 [8] Choi HM, Jung SY, Kim SJ, et al. Clinical Anatomy of the Puboprostatic Ligament for the Safe Guidance for the Prostate Surgery. Urology. 2020;136:190-195. doi:10.1016/j.urology.2019.10.015 [9] Mungovan SF, Sandhu JS, Akin O, et al. Preoperative Membranous Urethral Length Measurement and Continence Recovery Following Radical Prostatectomy: A Systematic Review and Meta-analysis. Eur Urol. 2017;71(3):368-378. doi:10.1016/j.eururo.2016.06.023 [10] Mac Curtain BM, Sugrue DD, Qian W, et al. Membranous urethral length and urinary incontinence following robot-assisted radical prostatectomy: a systematic review and meta-analysis. BJU Int. 2024;133(6):646-655. doi:10.1111/bju.16170 [11] Wagaskar VG, Mittal A, Sobotka S, et al. Hood Technique for Robotic Radical Prostatectomy-Preserving Periurethral Anatomical Structures in the Space of Retzius and Sparing the Pouch of Douglas, Enabling Early Return of Continence Without Compromising Surgical Margin Rates. Eur Urol. 2021;80(2):213-221. doi:10.1016/j.eururo.2020.09.044 [12] Kyriazis I, Spinos T, Tsaturyan A, et al. Different Nerve-Sparing Techniques during Radical Prostatectomy and Their Impact on Functional Outcomes. Cancers (Basel). 2022;14(7):1601. doi:10.3390/cancers14071601 [13] Katsimperis S, Juliebø-Jones P, Ta A, et al. Surgical techniques to preserve continence after robot-assisted radical prostatectomy. Front Surg. 2023;10:1289765. doi:10.3389/fsurg.2023.1289765 [14] Amparore D, De Cillis S, Alladio E, et al. Development of Machine Learning Algorithm to Predict the Risk of Incontinence After Robot-Assisted Radical Prostatectomy. J Endourol. 2024;38(8):871-878. doi:10.1089/end.2024.0057 [15] Atchia K, Turcotte B, Cazes E, et al. Effect of a Modified Technique of Posterior Reconstruction by Iliopectineal Ligament Suspension During Robot-assisted Laparoscopic Radical Prostatectomy on Early Continence: A Randomised Controlled Trial. Urology. 2024;193:116-122. doi:10.1016/j.urology.2024.07.028. [16] 吴阶平泌尿外科学:全3册[M]. 孙颖浩主编. 北京;人民卫生出版社,2019.(前列腺癌根治性术术中出血来源,预防及处理) [17] Li J, Zhang Q, Xie J, Yin B. Continuous poliglecaprone suture versus bidirectional barded suture for urethrovesical anastomosis during laparoscopic radical prostatectomy: a single-institute retrospective analysis of Chinese patients. Gland Surg. 2020;9(5):1305-1312. doi:10.21037/gs-20-371 [18] Costantini S, Senthil Y, Montalbano MJ, et al. The role of puboprostatic and pubovesical ligaments in urinary incontinence: a systematic review. Folia Morphol (Warsz). 2025. doi:10.5603/fm.103822 声明:本内容仅供医学药学专业人士阅读,不构成实际治疗建议。转载请后台联系授权,侵权必究!文章图片由作者提供,侵权联系必删。 编辑:吴梦霞 审核:黄鹏程